- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Какво прави кучето робот подходящо за сложни промишлени операции?
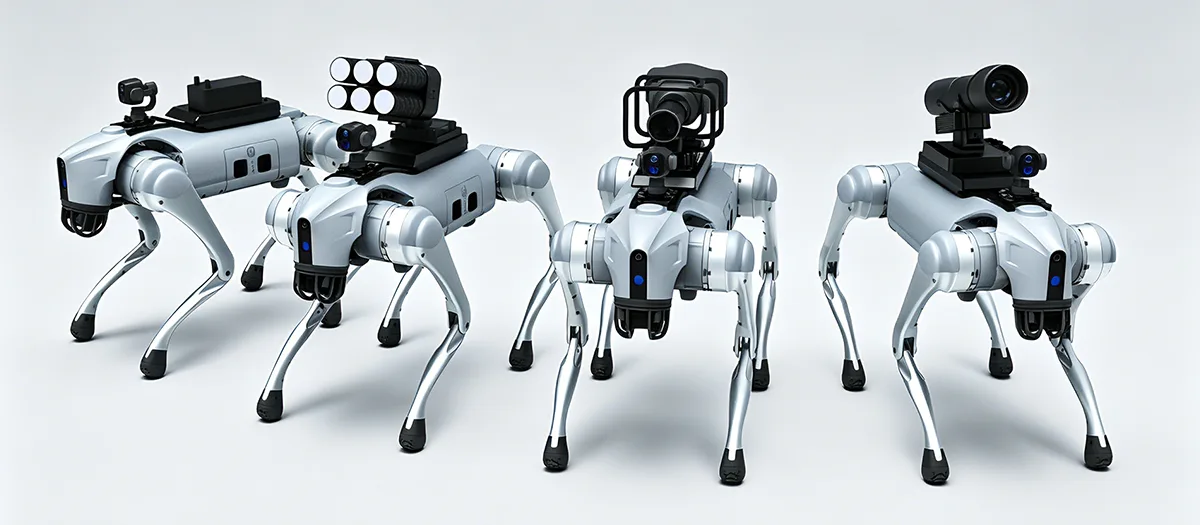
A Куче роботе проектиран да премине отвъд ограниченията на конвенционалните колесни мобилни роботи, когато индустриалните задачи включват стълби, склонове, неравен терен, тесни проходи, отломки, тунели или друг труден терен. Стойността му идва от комбинацията от мобилност на четири крака, автономна навигация, възприемане на околната среда, усещане за специфични задачи, модулно оборудване и непрекъсната работа. За индустриалните потребители обаче само мобилността не е достатъчна. Една практична платформа също трябва да поддържа стабилно движение, събиране на данни, интегриране на оборудване, управление на батерията, поддръжка и работа при определени условия на околната среда. Това прави архитектурата на платформата и планирането на приложения централно място за успешното внедряване чрез инспекция, мониторинг на инфраструктурата, интелигентно производство, спешна поддръжка и други професионални оперативни сценарии.
Съдържание
Щракнете върху раздел, за да преминете директно към съответната техническа дискусия.
- 1. Какво определя промишления четириног робот?
- 2. Какво прави мобилността с крака полезна на труден терен?
- 3. Какви автономни функции подобряват промишлената работа?
- 4. Каква роля играе мултисензорното възприятие?
- 5. Какви задачи за инспекция може да поддържа една четиринога платформа?
- 6. Какво може да добави модулното оборудване към платформата?
- 7. За какви условия трябва да бъде проектирана платформата?
- 8. Как четириногите роботи могат да намалят излагането на трудни работни зони?
- 9. Как трябва да бъдат интегрирани оборудването и сензорите?
- 10. Какво трябва да оценят купувачите, преди да изберат платформа?
- 11. Как изглежда процесът на структурирано внедряване?
- 12. Каква е бъдещата посока на индустриалната четиринога роботика?
- 13. Често задавани въпроси
Какво определя промишления четириног робот?
Индустриален четириног робот е мобилна роботизирана платформа, изградена около движение с крака, а не колела или вериги. Неговата структура с четири крака му позволява да преодолява промени в надморската височина и неравномерен терен, докато носи сензори, комуникационно оборудване, компютърен хардуер и друго оборудване, специфично за приложения.
Определящата характеристика не е просто появата на четири крака. Стойността на платформата с четири крака идва от координацията между движение, възприятие, контрол, мощност, структура и оборудване за изпълнение на задачи. Роботът трябва да разбира заобикалящата го среда, да коригира движението си, да поддържа баланс и да изпълнява определена оперативна рутина.
Този системно ориентиран дизайн разделя индустриалните четириноги платформи от обикновените машини с дистанционно управление. Професионалната платформа може да поддържа автономно планиране на маршрута, избягване на препятствия, събиране на данни, наблюдение на оборудването и повтарящи се патрулни процедури. Тези функции позволяват на робота да участва в по-широк оперативен работен процес, вместо да действа само като мобилна камера.
Подвижност на краката Движението на четири крака позволява на платформата да преодолява стълби, наклони, пролуки, неравни подове, рохкава земя и други промени в терена.
Интелигентна навигация Възприятието, планирането на пътя, позиционирането и избягването на препятствия могат да поддържат по-автономно движение през сложни среди.
Разширяема платформа Модулните сензори и оборудване могат да адаптират една и съща роботизирана база към различни инспекции, мониторинг и индустриални задачи.
Защо мобилността на четириногите променя индустриалната автоматизация
Традиционните колесни роботи се представят най-добре на сравнително предвидими повърхности. Тяхната ефективност може да намалее, когато стълби, окопи, насипни материали, повдигнати прагове или неравен терен прекъсват маршрута. Верижните системи могат да се справят с някои предизвикателни повърхности, но също така имат ограничения в тесни пространства и когато средата включва чести промени в надморската височина.
Движението с крака подхожда към проблема по различен начин. Всеки крак може да се управлява индивидуално, което позволява на робота да поставя краката си според терена. Това предоставя повече възможности за поддържане на баланс, докато се движите през нередовни среди.
За индустриални приложения практическата полза е достъпът. Робот, който може да се движи през повече типове терени, може потенциално да достигне до точки за проверка, зони за оборудване, тунели, работилници и други места, където конвенционалната мобилна платформа може да се нуждае от допълнителна инфраструктура.
- Движението на четири крака поддържа променящи се височини и неравни терени.
- Автономната навигация може да намали необходимостта от непрекъснато ръчно управление.
- Сензорите предоставят информация за околната среда за задачи по движение и проверка.
- Модулните интерфейси позволяват да се инсталира различно оборудване за различни приложения.
- Събирането на цифрови данни може да свърже полеви операции с по-късен анализ.
Основен принципИндустриалното четириного трябва да бъде оценено като цялостна мобилна операционна система. Мобилността е важна, но възприятието, контролът, интегрирането на оборудването, мощността и функциите за данни определят колко полезна става тази мобилност.
Какво прави мобилността на краката полезна на труден терен?
Трудният терен е една от най-ясните области на приложение на четириногите роботи. Промишлените обекти могат да съдържат стъпала, рампи, окопи, тесни пътеки, развалини, кални зони, неравни подове и промени във височината на повърхността. Платформа, предназначена само за плоски подове, може да изисква допълнителна инфраструктура или да не може да достигне до определени зони.
Четириногият робот може да поставя и повдига краката си индивидуално, което му позволява да адаптира стойката на тялото си според промените на терена. Това може да поддържа движение по склонове, стъпала, пролуки и неравномерни повърхности, като същевременно поддържа по-стабилна връзка между платформата и земята.
Стълби и промени във височината
Стълбите са прост пример за терен, който може да предизвика платформи на колела. Всяко колело трябва да поддържа подходящ контакт с повърхността, докато роботът трябва да преодолее повтарящи се вертикални промени. Платформа с крака може да повдига отделни крака и да коригира стойката си, за да се движи между стъпалата.
Точната способност все още зависи от дизайна на робота, геометрията на стъпалото, системата за управление и условията на околната среда. Важната инженерна точка е, че структурата с крака предоставя допълнителни възможности за движение, които колелата нямат.
Наклони и неравни повърхности
Индустриалните среди често включват наклонен бетон, чакъл, рохкава почва, кална почва, дренажни канали или преходни повърхности. Платформата с четири крака може да адаптира позициите на краката и позицията на тялото си според промените на терена.
Стабилната работа зависи от комбинацията от механичен дизайн, възприятие, контрол на походката, сцепление и алгоритми за баланс. Краката осигуряват възможност за физическо движение, докато системата за управление определя как се използва тази способност.
Тесни и разхвърляни пространства
Промишлени тунели, работилници, тръбни коридори и зони за поддръжка може да съдържат препятствия, които ограничават наличния маршрут. Компактна платформа с четири крака може да навигира през някои от тези пространства, без да изисква непрекъсната равна повърхност за шофиране.
| Състояние на терена | Предизвикателство за конвенционалните мобилни платформи | Предимство на четирикракия дизайн |
|---|---|---|
| стъпки | Вертикалните промени могат да прекъснат контакта на колелата и движението напред | Индивидуалните крака могат да се повдигат и позиционират на различна височина |
| Стръмни склонове | Намаленото сцепление и ограниченото регулиране на тялото могат да повлияят на движението | Позицията на краката и стойката на тялото могат да се регулират по време на движение |
| Развалини | Неправилните контактни повърхности могат да направят движението на колелото нестабилно | Индивидуалното разположение на краката предоставя повече възможности за преодоляване на препятствия |
| Кална земя | Сцеплението на колелото или пистата може да варира в зависимост от меките повърхности | Поставянето на краката може да се адаптира към променящите се условия на контакт |
| Пропуски и дерета | Колесните системи може да изискват мостове или обходни пътища | Движението с крака може да се движи около или над избрани характеристики на терена |
Балансът е толкова важен, колкото движението
Да можеш да се движиш по труден терен не е достатъчно. Платформата трябва да поддържа баланс, докато носи сензори и оборудване. Внезапните промени във височината на земята могат да повлияят на центъра на тежестта на робота и разпределението на товара.
Следователно контролните системи трябва да координират походката, стойката, обратната връзка от сензора и скоростта на движение. Функциите против разклащане и преобръщане могат да помогнат за поддържане на стабилна работа в рамките на определената работна обвивка.
Това е особено важно, когато роботът носи камери или измервателно оборудване. Прекомерното движение може да намали качеството на събраните данни дори когато самият робот остава изправен.
Какви автономни функции подобряват индустриалната експлоатация?
Индустриалната роботика става по-полезна, когато платформата може да изпълнява повтарящи се задачи, без да изисква постоянно ръчно управление. Автономните функции могат да намалят натоварването на оператора, като същевременно направят движението и събирането на данни по-структурирани.
Съвременните четириноги платформи могат да комбинират възприемане на околната среда, позициониране, планиране на маршрут, избягване на препятствия, изпълнение на задачи и запис на данни. Степента на автономност зависи от архитектурата на робота, сензорите, софтуера, комуникационните условия и работната среда.
Възприемане на околната среда
Преди мобилният робот да може да се движи автономно, той се нуждае от информация за околната среда около него. Сензорите могат да идентифицират препятствия, промени в терена, открити маршрути и други подходящи характеристики.
След това данните за възприемане се използват от навигационната система, за да се определи как трябва да се движи роботът. В променяща се среда може да се наложи този процес да работи непрекъснато, вместо да се базира само на фиксирана карта.
Планиране на пътя и избягване на препятствия
Планирането на пътя определя как роботът може да пътува между определени точки. Избягването на препятствия му помага да се коригира, когато обект блокира планирания маршрут или когато условията на околната среда се променят.
За промишлена инспекция това може да поддържа повтарящи се маршрути около оборудването, през съоръжения или между определени точки за инспекция. Операторите могат да се съсредоточат повече върху резултатите от проверката, вместо да контролират ръчно всяко движение.
Планиране на задачи и събиране на данни
Една автономна рутинна проверка може да комбинира движение с усещане. Роботът може да пътува до определени места, да събира изображения или показания на сензори, да записва резултатите и след това да продължи към следващото място.
Това създава дигитален работен процес, в който движението на робота и събраната информация са свързани. Вместо да произвежда само видео поток, системата може да изгради структуриран запис на резултатите от проверката.
Възприемайте
Сензорите събират информация за терена, препятствията, оборудването и околните условия.
Планирайте
Навигационната система определя подходящ маршрут според наличното пространство и изискванията на задачите.
действайте
Краката и контролните системи координират движението, докато се адаптират към промените в околната среда.
Записвайте
Изображения от инспекция, измервания на сензори и оперативна информация могат да се съхраняват за допълнителен анализ.
Автономията трябва да бъде съобразена със средата
Автономната работа не означава, че всяка индустриална среда трябва да бъде напълно необслужвана. Някои среди изискват дефиниран надзор, дистанционна намеса или потвърждение от оператора преди конкретни задачи.
По-практичен подход е да се определи кои части от работния процес могат да бъдат надеждно автоматизирани и къде вземането на човешки решения остава полезно. Навигацията, повторното събиране на данни и рутинното изпълнение на маршрута са силни кандидати за автоматизация, докато необичайните открития може да изискват допълнителна човешка оценка.
Каква роля играе мултисензорното възприятие?
Perception дава на мобилния робот информацията, от която се нуждае, за да разбере околната среда и да изпълнява специфични за приложението задачи. Един сензор рядко предоставя всеки тип информация, необходима за промишлена работа.
Визуалните камери могат да предоставят детайлни изображения. Термичните сензори могат да разкрият температурни разлики. Сензорите за разстояние могат да помогнат на робота да разбере заобикалящата го геометрия. Други сензори могат да поддържат локализиране, измерване на околната среда или специфична проверка на оборудването.
Визуално усещане
Камерите с висока разделителна способност могат да заснемат изображения и видео за наблюдение на оборудването, проверки на инфраструктурата, наблюдение на съоръженията и документиране. Визуалните данни често са отправна точка за проверка, тъй като операторите могат директно да преглеждат външния вид на компонентите и повърхностите.
Термичен сензор
Термичното изображение може да идентифицира температурни вариации, които може да не са очевидни при изображения във видима светлина. Това може да бъде полезно за електрическо оборудване, машини, енергийни системи и други активи, където необичайните топлинни модели могат да показват състояние, изискващо допълнителна оценка.
Пространствено възприятие
Информацията за разстояние и дълбочина може да помогне на робота да разбере препятствията, коридорите, стъпалата и други характеристики на околната среда. Това поддържа навигация и може също да допринесе за картографиране и пространствена документация.
| Sensor Category | Първична информация | Потенциална промишлена роля |
|---|---|---|
| Камера за видима светлина | Изображения и видео | Визуална проверка, документация, наблюдение на оборудването |
| Термична камера | Температурни модели | Проверки на топлинното състояние и идентифициране на необичайна топлина |
| Сензор за дълбочина или обхват | Разстояние и пространствени отношения | Навигация, избягване на препятствия и картографиране на околната среда |
| Сензор за околната среда | Дефинирани измервания на околната среда | Мониторинг на сайта и събиране на данни, специфични за приложението |
Защо сливането на сензори има значение
Сливането на сензори комбинира информация от различни сензорни източници, за да създаде по-пълно представяне на околната среда. Камерата може да разпознае външния вид на обект, докато сензорът за дълбочина показва неговото разстояние и позиция.
След това термичната информация може да добави друг слой, като покаже дали обектът има необичаен температурен модел. Комбинирането на тези източници може да направи проверката и навигацията по-информативни, отколкото разчитането само на един сензор.
Изборът на полезен товар зависи от задачата
Повече сензори не означават непременно по-добра система. Всеки допълнителен компонент добавя тегло, изисквания за мощност, ограничения за монтаж, изисквания за обработка на данни и съображения за поддръжка.
Правилният подход е да изберете само информацията, необходима за определената задача. Платформата за визуална инспекция може да не изисква голяма колекция от сензори за околната среда, докато проектът за индустриален мониторинг може да се нуждае от няколко типа данни, за да произведе полезни резултати.
Какви задачи за инспекция може да поддържа една четиринога платформа?
Инспекцията е едно от най-практичните промишлени приложения на четириногите роботи, тъй като платформата може да се движи през места, които може да са неудобни за хората или трудни за колесни машини.
Роботът може да следва определени маршрути, да спира на точки за проверка, да събира изображения или данни от сензори и да връща информацията към система за анализ. Това създава повтарящ се работен процес на проверка, който може да бъде планиран според оперативните изисквания на съоръжението.
Проверка на фабрика и работилница
В производствените среди оборудването често се разпределя в големи съоръжения. Някои зони може да са повдигнати, тесни или разделени от промени в нивото на пода.
Платформа с четири крака може да навигира в избрани секции на съоръжението и да събира визуална информация от машини, тръбопроводи, електрически шкафове, структурни зони и други дефинирани активи.
Мониторинг на захранването и оборудването
Термичните и визуалните сензори могат да се комбинират за проверка на оборудването, където температурните разлики са от значение. Роботът може да събира изображения на предварително определени места и да сравнява текущите резултати с исторически записи.
Инспекция на тунели и затворени зони
Тунели, тръбни коридори и други тесни зони могат да представляват предизвикателства за достъпа. Компактен мобилен робот може да влезе в такива пространства, докато носи камери, осветление или други сензори, подходящи за задачата за проверка.
Наблюдение на инфраструктурата
Инфраструктурните активи често изискват повтаряща се проверка на подобни зони. Повтарящият се маршрут на робота може да помогне за стандартизиране на събирането на изображения и да осигури последователна оперативна последователност.
- Рутинна проверка:Следвайте предварително зададени маршрути и събирайте повтарящи се визуални или сензорни данни.
- Мониторинг на оборудването:Комбинирайте визуална и топлинна информация за оценка на състоянието.
- Структурно наблюдение:Заснемайте изображения на избрани повърхности, съединения, тръби и други физически активи.
- Документиране на данните:Създайте щамповани с времето записи за проверка за по-късно сравнение и анализ.
Предимство при проверкаНай-полезната автоматизация не е просто замяната на пешеходен маршрут за проверка. Той създава повтарящ се цикъл, в който са свързани движението, усещането, записването на данни и последващият анализ.
Данните от инспекцията трябва да бъдат структурирани
Голямата колекция от изображения не е полезна автоматично. Системата трябва да свързва данни с конкретни местоположения, оборудване, маршрути или точки за проверка, така че операторите да могат да разберат откъде идва всяко наблюдение.
Когато роботизирана система за инспекция се комбинира с подходящ софтуер, получената информация може да подпомогне анализ на тенденциите, планиране на поддръжката и последваща инспекция. Точният работен процес зависи от съоръжението и необходимата информация.
Какво може да добави модулното оборудване към платформата?
Модулността позволява на една роботизирана платформа да поддържа различни задачи чрез промяна или добавяне на оборудване. Това е особено полезно в промишлени среди, където може да са необходими няколко вида инспекции и мониторинг.
Възможното оборудване включва камери за видима светлина, системи за термично изображение, детектори за газ, осветителни устройства, комуникационни устройства, сензори за околната среда и други модули, специфични за задачите. Точната конфигурация зависи от товароносимостта на робота, електрическата система, интерфейсите за монтаж и условията на работа.
Оборудване за проверка
Камери и термовизионни системи могат да превърнат робота в мобилна платформа за проверка. Визуалните камери могат да документират физически условия, докато термичните сензори могат да предоставят допълнителна информация за разпределението на топлината.
Екологично оборудване
Сензорите за газ и околната среда могат да позволят на робота да събира измервания от зони, които може да не са удобни за ръчен достъп. Това може да поддържа мониторинг на работни потоци в промишлени съоръжения, тунели, работилници и други дефинирани среди.
Осветителна и комуникационна техника
Осветителните модули могат да подобрят качеството на изображението в тъмни зони и да поддържат работа на места с ограничено осветление. Комуникационното оборудване може да позволи на операторите да обменят информация с персонала в работната зона.
Визуален модул Заснема изображения и видео за визуална проверка, документиране и наблюдение на оборудването.
Термичен модул Осигурява информация, свързана с температурата, в допълнение към конвенционалната визуална проверка.
Екологичен модул Събира определени газове, въздух или други измервания на околната среда според приложението.
Модулността трябва да има дефинирани интерфейси
Модулната система е практична само когато оборудването може да бъде инсталирано без създаване на ненужни проблеми със съвместимостта. Точките на монтаж, електрическите връзки, интерфейсите за данни, физическите размери и ограниченията на теглото трябва да бъдат ясно определени.
Стандартизираните интерфейси могат да опростят промените между конфигурациите на оборудването. В същото време специализираните проекти може да изискват персонализирани скоби, корпуси или захранващи устройства, когато стандартните интерфейси не отговарят на изискванията на приложението.
Мощността и теглото трябва да се разглеждат заедно
Всеки добавен модул променя пълната работна конфигурация. По-тежкият сензор увеличава натоварването, носено от краката и задвижващата система. Допълнителната електроника може да увеличи консумацията на електроенергия. По-големият корпус може да повлияе на центъра на тежестта или да ограничи движението на робота.
Следователно модулният дизайн работи най-добре, когато роботът е разработен с достатъчно внимание към механичните и електрическите връзки между основната платформа и нейното оборудване.
За какви условия трябва да бъде проектирана платформата?
Индустриалните среди се различават значително. Подът на работилницата представлява различни предизвикателства от откритата строителна зона, докато тунелът въвежда различни ограничения от откритата промишлена площадка.
Преди да изберете или разработите роботизирана платформа, условията на околната среда трябва да бъдат ясно определени. Тези условия влияят на структурата, сензорите, алгоритмите за движение, уплътняването, поведението на батерията и изискванията за поддръжка.
Дъжд и влага
Външната среда може да изложи роботизираното оборудване на дъжд, пръски вода и висока влажност. Подходящото ниво на защита зависи от дизайна на платформата и планираната работна среда.
Влагата също може да повлияе на сензорите и конекторите. За многократна работа на открито тези компоненти трябва да се вземат предвид по време на механичното и електрическото проектиране, вместо да се третират като вторични детайли.
Прах и насипни материали
Промишлените обекти могат да съдържат прах, пясък, отломки или други частици. Такива материали могат да навлязат в движещи се механизми или да повлияят на видимостта на сензора.
Следователно защитата, процедурите за почистване, достъпът за поддръжка и изборът на компоненти трябва да отразяват действителните условия на обекта.
температура
Ефективността на батерията, електрониката, сензорите и механичните материали могат да реагират различно на температурните промени. Платформа, предназначена за широки температурни условия, трябва да бъде оценена спрямо действителния диапазон, очакван по време на работа.
Вибрация и удар
Движението с крака създава повтарящо се механично движение, докато неравният терен може да доведе до допълнителни удари. Поради това чувствителните сензори и електронно оборудване изискват подходящ монтаж и защита.
| Фактор на околната среда | Потенциален ефект | Разглеждане на дизайна |
|---|---|---|
| влага | Може да засегне конектори, електроника и сензори | Подходящи процедури за затваряне, запечатване и поддръжка |
| Прах | Може да влезе в механични или електронни области | Защита, достъп за почистване и избор на подходящ компонент |
| температура | Може да повлияе на поведението на батерията и електрониката | Дефиниран работен диапазон и съответна екологична оценка |
| Вибрация | Може да повлияе на данните от сензора и механичните компоненти | Подходящ монтаж, структурен дизайн и оценка на вибрациите |
| Въздействие | Може да натоварва краката, корпусите, стойките и електрониката | Структурна защита и валидиране при определени условия |
Средата определя правилната конфигурация
Няма универсална конфигурация, която да е идеална за всеки индустриален обект. Работната среда трябва да бъде документирана, преди да бъде избран роботът.
Полезната информация може да включва работа на закрито или на открито, видове повърхности, температурен диапазон, наличие на прах или влага, ширина на коридора, размери на стълбите, очаквани препятствия, необходими полезни товари и комуникационни условия.
Как четириногите роботи могат да намалят излагането на трудни работни зони?
Едно важно приложение на индустриалната роботика е намаляването на необходимостта хората да влизат на места, които са трудни за достъп, неудобни или неподходящи за рутинна ръчна проверка.
Мобилен робот може да носи камери и сензори в определени зони, докато операторите остават на по-удобна позиция за управление. Това може да подпомогне инспекцията и събирането на данни, без да се изисква персоналът да следва физически всеки път за инспекция.
Намаляване на рутинната експозиция
Някои индустриални задачи включват многократно движение през горещи, прашни, мокри, шумни, тесни или други трудни среди. Използването на мобилна платформа за рутинно събиране на данни може да намали честотата, с която персоналът трябва да влиза в тези зони.
Роботът не елиминира всяко изискване за човешка намеса. Поддръжката, необичайните находки, ремонтите и задачите извън възможностите на робота все пак може да изискват обучен персонал. Целта е да се преместят подходящи дейности по инспекция и мониторинг в по-контролиран оперативен модел.
Дистанционно наблюдение и комуникация
Камерите и комуникационните модули могат да предоставят на операторите информация от полето, без да се налага те да стоят до проверяваното оборудване.
За екипите по поддръжката това може да бъде полезно по време на предварителните проверки. Роботът може първо да събере визуална информация, което позволява на техниците да определят какъв вид последваща работа може да е необходима, преди да влязат в зоната.
Намаляването на риска зависи от дизайна на системата
Един робот не е автоматично безопасен просто защото е отдалечен. Цялата система се нуждае от подходяща навигация, избягване на препятствия, комуникация, аварийни процедури, практики за поддръжка и работни ограничения.
Следователно роботът трябва да се третира като инженерен инструмент с определени възможности, а не като универсален заместител на човешкия труд.
- Определете кои задачи могат да се изпълняват дистанционно.
- Установете безопасни работни граници за робота.
- Осигурете подходящи комуникационни и аварийни контролни функции.
- Поддържайте сензорите и механичните компоненти според работните условия.
- Поддържайте налична човешка намеса за ситуации извън дефинираните възможности на робота.
Как трябва да бъдат интегрирани оборудването и сензорите?
Интегрирането на оборудването определя дали роботът може да изпълнява предназначената си задача, без да прави компромис с мобилността, баланса, наличността на захранване или качеството на данните. Сензор, който работи добре на стенд, може да изисква различна монтажна конструкция, след като бъде инсталиран на движеща се платформа на четири крака.
Механичен монтаж
Монтажните точки трябва да поддържат сигурно оборудването, като същевременно поддържат достатъчен достъп за инсталиране и поддръжка. Местоположението на оборудването също има значение, защото може да повлияе на центъра на тежестта и движението на робота.
За камери и сензори, които изискват стабилен изглед, системата за монтаж трябва също да вземе предвид движението и вибрациите. Оборудването се нуждае от подходящо зрително поле, без да пречи на краката или други компоненти на робота.
Електрическа интеграция
Всеки добавен модул създава електрическо изискване. Cameras, thermal systems, computing modules, lighting, communication equipment, and environmental sensors may have different voltage and current requirements.
Архитектурата на захранването трябва да поеме тези натоварвания, като същевременно поддържа съвместимост с батерията на робота и електрониката за управление.
Интегриране на данни
Съвременните роботизирани системи могат да генерират големи количества изображения, сензори и навигационни данни. Системата трябва да дефинира как информацията се събира, предава, съхранява и обработва.
За приложения за инспекция данните трябва в идеалния случай да останат свързани с информацията за местоположението и времето, така че по-късният анализ да може да идентифицира точно къде е събрано конкретно наблюдение.
| Интеграционна зона | Ключов въпрос | Потенциално въздействие |
|---|---|---|
| Тегло | Може ли роботът да носи целия пакет оборудване? | Влияе върху подвижността, баланса и механичното натоварване |
| Позиция | Къде трябва да се монтира оборудването? | Може да повлияе на центъра на тежестта, зрителното поле и движението |
| мощност | Какъв електрически вход е необходим? | Променя изискванията за батерията и управлението на захранването |
| данни | Как ще се предава или съхранява информация? | Определя архитектурата за комуникация и обработка |
| Поддръжка | Може ли модулът да бъде достъпен и заменен? | Влияе върху годността за обслужване и непрекъснатостта на работа |
Интегрирането трябва да се планира преди внедряването
Early planning can prevent problems such as blocked sensors, inaccessible connectors, insufficient battery capacity, or unstable equipment mounting.
Полезната техническа информация включва размери на оборудването, тегло, консумация на енергия, спецификации на конектори, комуникационни интерфейси, изисквания за монтаж, работна температура и очаквано излагане на околната среда.
След като тези параметри са известни, роботизираната платформа може да бъде оценена като цялостна система, а не като основен робот с добавено оборудване след това.
Какво трябва да оценят купувачите, преди да изберат платформа?
Изборът на четириног робот трябва да започне с приложението, а не с външния вид или единичен номер на изпълнение. Една технически усъвършенствана платформа все още може да бъде неподходяща, ако не може да навигира по необходимия терен, да носи необходимото оборудване, да работи при очакваните условия или да предостави необходимите данни.
Започнете с околната среда
Документирайте повърхностите, склоновете, стълбите, коридорите, препятствията, температурата, влагата, праха и други характеристики на околната среда. Тези фактори определят какъв тип мобилност и защита изисква платформата.
Определете оперативната задача
Определете дали роботът ще извършва инспекция, наблюдение, събиране на данни, транспортиране, наблюдение на оборудването или друга определена функция. Задачата определя оборудването, което трябва да бъде инсталирано.
Оценете мобилността
Погледнете повече от способността да ходите. Помислете за изкачване на стълби, справяне с наклон, преодоляване на препятствия, стабилност, скорост на движение, способност за обръщане и представяне при действителните условия на повърхността, очаквани на обекта.
Проверете капацитета на полезен товар и интеграцията
Пълният пакет оборудване трябва да бъде оценен, включително камери, сензори, комуникационни устройства, монтажни конструкции, батерии и други аксесоари.
Прегледайте автономните функции
Определете дали системата може да поддържа планиране на маршрут, избягване на препятствия, позициониране, автоматизирано събиране на данни, планиране на задачи и дистанционно наблюдение на нивото, изисквано от проекта.
- Терен:Какви повърхности, стълби, склонове и препятствия трябва да преодолее роботът?
- Задача:Какво физическо действие или информация трябва да осигури роботът?
- Полезен товар:Какво оборудване трябва да носите и колко тежи?
- мощност:Какво е комбинираното електрическо потребление на платформата и инсталираното оборудване?
- Автономия:Кои части от оперативния работен процес се нуждаят от автоматизирано изпълнение?
- Околна среда:Какви условия на температура, прах, влага, вибрации или удар се очакват?
- Поддръжка:Как ще се проверяват и обслужват сензори, батерии, крака и други компоненти?
Принцип на подборНай-добрата платформа не е непременно тази с най-дългата спецификация. Това е тази, чиято мобилност, сензорност, мощност, интеграция на оборудването, автономност и характеристики на поддръжка съответстват на действителната работна среда.
Как изглежда процесът на структурирано внедряване?
Структурираният процес на внедряване помага да се превърне една обща концепция за роботика в операционна система с ясни технически изисквания. Това е особено важно за индустриални приложения, тъй като роботът трябва да работи със съществуващата среда, оборудване, процедури и системи за данни.
- Определете работния сценарий:Запишете оформлението на обекта, терена, условията на околната среда, оперативните маршрути и целевите задачи.
- Определете необходимото оборудване:Определете кои камери, термични сензори, устройства за околната среда, осветителни тела или комуникационни модули са необходими.
- Установете системни параметри:Потвърдете теглото, размерите, изискванията за захранване, интерфейсите за данни, монтажните позиции и достъпа за поддръжка.
- Изградете оперативния маршрут:Дефинирайте зоните, контролните точки, навигационните пътеки и последователността на инспекция, изисквани от приложението.
- Потвърдете мобилността:Оценявайте движението по действителния терен, включително стълби, склонове, препятствия и преходни повърхности.
- Валидирайте оборудването:Проверете качеството на изображението, показанията на сензора, комуникацията и стабилността на оборудването по време на движение.
- Установете оперативни процедури:Дефинирайте процедурите за зареждане, поддръжка, преглед на данни, намеса и спешни случаи.
Тестването на сайта е важно
Лабораторните тестове не могат да възпроизведат всички характеристики на реално съоръжение. Роботът трябва да бъде оценен при представителни работни условия, когато е възможно.
Тестването на сайта може да разкрие подробности, които са трудни за идентифициране по време на общото развитие. Коридорът може да е по-тесен от очакваното. Едно стълбище може да има необичайна височина. Определена повърхност може да осигури по-малко сцепление. Условията на осветление може да намалят работата на камерата.
След това тези открития могат да се използват за коригиране на планирането на маршрута, разположението на оборудването, конфигурацията на сензора или работните процедури.
Работните потоци с данни трябва да бъдат проектирани с робота
Автоматизацията на инспекцията създава стойност само когато събраната информация може да се използва. Полезната система трябва да дефинира как се съхраняват изображенията и показанията на сензорите, как се свързват с местоположенията, как се идентифицират аномалиите и как операторите преглеждат резултатите.
За периодична проверка историческите записи също могат да осигурят база за сравнение. Роботът може да събира данни, използвайки подобни маршрути и гледни точки, което прави промените по-лесни за идентифициране във времето.
Поддръжката трябва да бъде част от внедряването
Мобилният робот съдържа механични и електронни компоненти, които изпитват многократно движение. Краката, ставите, двигателите, сензорите, конекторите, батериите и защитните корпуси изискват подходяща поддръжка.
Следователно рутинната проверка трябва да бъде включена в оперативния план от самото начало. Лесният достъп до ключови компоненти и ясните процедури за подмяна могат да направят дългосрочната работа по-практична.
Каква е бъдещата посока на индустриалната четиринога роботика?
Развитието на индустриалната четиринога роботика се движи към по-голяма автономност, по-добро екологично съзнание, по-силна интеграция на оборудването и по-специфичен за приложения софтуер. Централната посока не е просто да накарате роботите да ходят по-добре, а да им позволите да изпълняват пълни работни процеси с по-малко ръчна намеса.
По-интелигентна въплътена операция
Все повече се очаква роботите да комбинират възприятие и движение, вместо да ги третират като отделни функции. Една платформа може да използва информация за околната среда, за да реши къде да се движи, как да избегне препятствията и къде да изпълни дадена задача.
Това създава по-тясна връзка между физическия робот и софтуера, който го контролира. Резултатът може да бъде по-адаптивно движение в среди, които не могат да бъдат представени напълно с фиксиран маршрут.
По-интелигентна проверка
Тъй като камерите и сензорите събират повече информация, автоматизираният анализ става все по-полезен. Базираното на AI разпознаване може да помогне за идентифициране на предварително дефинирани визуални условия, организиране на изображения за проверка и подчертаване на области, които заслужават допълнителен преглед.
Например, една система може да бъде проектирана да разпознава избрани аномалии в оборудването, повърхностни промени или други условия, определени от приложението. Тогава човешките оператори могат да се съсредоточат върху проверката и вземането на решения, вместо да преглеждат всяко изображение с еднакво внимание.
По-голяма модулност
Бъдещите индустриални платформи вероятно ще поддържат по-широки комбинации от оборудване. Една единствена роботизирана база може да побира различни сензори за инспекция, модули за околната среда, комуникационно оборудване или устройства за специфични задачи.
Това изисква по-стандартизирани механични и електрически интерфейси, като същевременно позволява персонализиране, когато специализираните проекти го изискват.
Интеграция с индустриални информационни системи
Следващият етап на индустриалната роботика вероятно ще свърже физическата работа с цифровите системи за управление. Генерираната от роботи информация може да се комбинира със записи на оборудването, графици за поддръжка, карти, история на инспекции и други цифрови данни.
Това позволява на робота да стане част от по-голям индустриален работен процес, вместо да функционира като изолирана машина.
По-висока автономия Повече задачи могат да се изпълняват чрез автономна навигация, планиране на маршрут, избягване на препятствия и работа по график.
По-добро възприятие Множество сензори и интелигентен анализ могат да осигурят по-богата информация за оборудването и обкръжението.
По-дълбока интеграция Роботизираните платформи могат да свържат мобилност, сензори, захранване, данни и индустриален софтуер в по-пълен оперативен работен процес.
От мобилна машина до интелигентна операционна платформа
Дългосрочната стойност на четириногите роботи се крие в комбинацията от физическа мобилност и дигитален интелект. Робот, който може да ходи през труден терен, осигурява физическия достъп. Сензорите предоставят информация. Автономното управление осигурява повторяемост. Анализът, базиран на AI, може да помогне за интерпретиране на събраните данни. Индустриалният софтуер свързва тези резултати с по-широки работни процеси.
Всяка от тези възможности е полезна самостоятелно, но тяхната комбинация създава много по-способна платформа. Колкото по-тясно са интегрирани, толкова повече приложения могат да се поддържат без препроектиране на цялата система за всяка нова задача.
Принцип, обърнат към бъдещетоПосоката на индустриалната четиринога роботика е към ориентирани към задачи системи, които съчетават мобилност, възприятие, автономна работа, модулно оборудване и интелигентни данни в една координирана платформа.
Често задавани въпроси
Какво е индустриален четириног робот?
Това е четирикрака мобилна роботизирана платформа, предназначена за професионални задачи като инспекция, наблюдение, събиране на данни и работа в среди, където конвенционалните колесни роботи може да имат затруднения при навигация.
Защо четириногите роботи са подходящи за неравни терени?
Четирите индивидуално контролирани крака осигуряват повече възможности за поставяне на краката и поза на тялото. Това може да помогне на платформата да преодолее стълби, наклони, пролуки, хлабави повърхности и други промени в терена в рамките на дефинираните си работни възможности.
Може ли четирикрак робот да работи автономно?
да В зависимост от архитектурата на системата, автономните функции могат да включват възприемане на околната среда, позициониране, планиране на маршрут, избягване на препятствия, изпълнение на задачи и събиране на данни. Подходящото ниво на автономност зависи от приложението и средата.
Какви сензори могат да бъдат инсталирани на платформа с четири крака?
Възможното оборудване включва камери за видима светлина, системи за термично изображение, сензори за дълбочина или обхват, устройства за мониторинг на околната среда, осветителни системи, комуникационни модули и друго оборудване, специфично за задачите. Точната конфигурация зависи от платформата и приложението.
Може ли четирикрак робот да се използва за промишлена инспекция?
да Може да поддържа рутинна проверка на промишлени съоръжения, оборудване, инфраструктура, тунели, работилници и други зони, като следва определени маршрути и събира визуални, топлинни или други сензорни данни.
Може ли термично изображение да бъде интегрирано с робота?
да Термичното изображение може да се използва заедно с конвенционалните камери, когато температурните разлики са от значение за задачата за проверка. Сензорът, позицията на монтаж, изискването за захранване и интерфейсът за данни трябва да бъдат оценени като част от цялостната система.
Може ли да се добави допълнително оборудване към робота?
Много професионални платформи могат да поддържат модулно оборудване, при условие че добавените компоненти остават в рамките на дефинираните механични, електрически, тегловни и интерфейсни ограничения. За специализирани конфигурации може да са необходими персонализирани скоби или други интеграционни компоненти.
Какво трябва да имате предвид, преди да изберете платформа?
Важните фактори включват изисквания за терен, стълби и наклон, работна среда, тегло на полезен товар, изисквания за сензори, потребление на енергия, автономни функции, работен поток на данни, достъп за поддръжка и комуникационни условия.
Може ли една и съща платформа да поддържа различни приложения?
да Модулният дизайн може да позволи инсталирането на различни сензори и оборудване за проверка, мониторинг, измерване на околната среда или други определени индустриални задачи. Наличната конфигурация зависи от архитектурата на робота и изискванията за оборудване.
Как могат да се използват данните от инспекцията след роботизиран патрул?
Събраните изображения и показанията на сензорите могат да бъдат свързани с местоположения и точки за проверка, след което да бъдат прегледани за предварително зададени условия. Историческите записи могат също така да подкрепят сравнението между циклите на инспекция и да помогнат за организирането на последваща работа.
Автономната работа премахва ли нуждата от оператори?
Не е задължително. Автоматизацията може да намали непрекъснатото ръчно управление, но все пак може да са необходими оператори за надзор, обработка на изключения, поддръжка, необичайни открития и задачи извън дефинираните работни възможности на робота.
В какви среди могат да се използват индустриалните четириноги роботи?
Потенциалните приложения включват фабрики, работилници, тунели, промишлени съоръжения, инфраструктурни обекти, неравни външни площи и други места, където се изисква мобилна инспекция или събиране на данни. Действителната пригодност зависи от условията на околната среда и спецификациите на платформата.
Обсъдете проект за роботика с четириноги
Споделете условията на терена, задачата за проверка, изискванията за оборудване, теглото на полезния товар, работната среда или автономните функции, необходими за вашето приложение.
свържете се с нас, за да обсъдим изискванията на вашия проект